martes, 9 de octubre de 2012

Reporte 2: Diagrama de Bloques

Para ésta entrada, lo buscado será realizar un diagrama de bloques de la función de transferencia obtenida del proyecto.

Función de transferencia:
Para mi función de transferencia es el de un sistema de abrir y cerrar un cerrojo de una puerta, dependiendo de un sensor ultrasónico(La persona se encuentra cerca de la puerta), éste es mi entrada y como salida, da el movimiento del servomotor.

Video proyecto anterior:
 
Función de Transferencia:

Más abajo dejaré explicada de como saque mi función de transferencia, que fue lo que me quedo pendiente del reporte anterior.

Donde (TmS+1) y Km  ésta denonata por el servomotor(velocidad del servo, flujo angular, inercia y fricción), debo de mencionar que ésta ecuación de la función del servomotor la saque de un libro mencionado de las referencias.

stD(s))  y 2, esta denotado por la función del sensor ultrasónico

Nota: Explicación mas profunda en otra entrada.

Diagrama de Bloques

Ayuda:


Traducido ésto en diagrama de bloques queda dado por la siguiente imagen, si quieren más información de como pasar  la función de transferencia en diagrama de bloques pueden visitar ésta liga.


Referencias:
http://www.scribd.com/doc/39580374/Modelo-Matematico-de-Sistemas-Dinamicos
https://docs.google.com/viewer?a=v&q=cache:le0jciU-XBYJ:gama.fime.uanl.mx/~agarcia/materias/ingco/apclas/03%2520-%2520Diagramas%2520de%2520Bloques.pdf+&hl=es&gl=mx&pid=bl&srcid=ADGEESg40f8PkHfRFcKXh3_Y1aCYLpbCp7v1gXrVUNlT7VMhf7BP481V4CHKA2eWdtVB2lStVGyhlIgMs5pmoYm-Hgx9XXPZqHoKpdnET2JL-WTjfR_3Bzya1b2AdLBbX2qyY9uyzLxa&sig=AHIEtbQ6s9vfCg_r40E8t47kfA1zgKpOXg

lunes, 8 de octubre de 2012

Reporte Individual Redes Neuronales

Proyecto seleccionado:

La idea es tomar la red neuronal para poder predecir un suceso que pueda acontecer en alguna zona o tiempo, lo buscado es poder aplicar ésto o usarlo de complemento para PlusReport, que es un proyecto que se lleva con otros compañeros.

Así que los parámetros de entrada sería el historial que se tenga de la base de datos.

Pero por lo pronto serán unos valores que serán ingresados por cierto usuario.

Mis aportaciones en el proyecto:

1.- Interfaz entrada:


En la interfaz desarrollada, fue hecha en php y jquery, en ésta se buscará que el usuario suba un archivo .cvs que éste deberá contener dos columnas con n cantidad de filas, la primera columna es de fecha y la segunda de la cantidad. Una vez aceptado el script lo limpia y manda llamar el script de la red neuronal


2.- Valores entrada y salida
Para los valores de entrada del cvs, estos hay que normalizarlos, ya que es así como la neurona los lee (-1 a 1), para normalizarlos se utilizo la siguiente fórmula:


3.- Salida
Una vez que pyhton arrojo un resultado éste es nuevamente normalizado a los valores originales, para posteriormente mostrarlos en la interfaz de salida.


Aprendido:
En lo que se aprendió, fue principalmente el la interpretación de los valores (pre-procesado & post procesado), en el funcionamiento de la neurona (ya que por diversión cada uno de los integrantes, realizaba una neurona hasta determinada fase) y como algunos temas de control y automatización son también aplicados en la predicción y/o aprendizaje de la red neuronal.

Notas:
Tratar de escalar valores en php es muy malo, ya que por experiencias propias, php tiene problemas al trabajar con valores grandes, así que sus resultados tienden a ser erróneos a comparación si éstos se hacen en python así que se hizo un script en pyhton donde te los devuelve.

Referencias:
http://www.neural-forecasting.com/Downloads/EVIC05_tutorial/EVIC%2705%20Slides%20-%20Forecasting%20with%20Neural%20Networks%20Tutorial%20SFCrone.pdf
http://www.obitko.com/tutorials/neural-network-prediction/prediction.html

jueves, 20 de septiembre de 2012

Tarea 3: Laboratorio de Automarización MAtriz de tranferencia

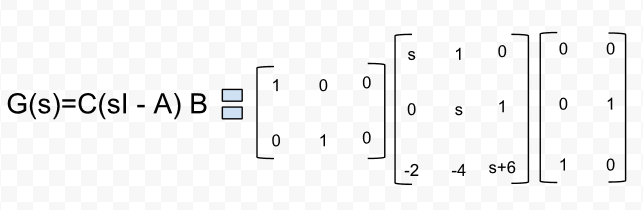
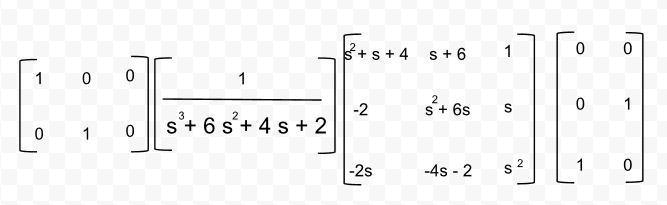
Para ésta entrada, se me encargo realizar la actividad de encontrarr la matriz de transferenciade l siguiente sistema:


Solución:


Referencia:
http://www.wikimatematica.org/index.php?title=Matrices_de:_Transferencia,_Transici%C3%B3n_de_Estados_y_Modal
http://delta.cs.cinvestav.mx/~mcintosh/comun/jesus/node10.html


HTTP RSA Implementation

Hi, for this week we needed to implement the algorithm rsa in a web service, for the activity I choose php for WS.

The dinamic between server and user is the next:
  • The server has e and n, this keys are public.
  • The user has n and d, where d is the private key.
  • When a user open the page, server generate a x random number.
  • The user use this number for generate a response(r), the response is generate for a script, provided for the server.
  • Then the user put this r in the service and the server compare r with a num produced.
  • If this is correct the users are welcome, else the users are denied.
Important points:
  • For generate r (user), need two functions f(x)  &  fastmodexp(x, y, mod).
    • where in my case f(x) return (x*2)+5, this can be a other ecuation.
    • fasmodexp is f(x)**d mod n
      • d is the private key.
  • In the autentification for the server we need to implement the same f(x), but this help us  to compare, use fasmodexp(r, e, n), where r is the response of the user and e & n is the public key.

Code:
home.php
rsaAutentification.php
validation.py
Tabla Usuarios

result:


WebService:
You can check the program in the next link: ....

Note:
Php is a pussy,  in my case when I use a big numbers the autentification fail, but checking in python the autentification is correct.


martes, 18 de septiembre de 2012

Principios de demostraciones de validez

Para ésta entrada, nuevamente se nos pidió realizar un ejercicio del siguiente link que contiene un pdf, en mi opinión el libro es muy bueno y me ayudó de cierta manera a entender un poco más la lógica predicativa.

Ejercicio 4.36

Write out the predicate logical translation for "there are exactly three objects with property P"

Donde se me pide que encuentre el predicado lógico donde hay tres objectos con la propiedad P

Para ésto lo que se hizo fue tomar los tres objetos en éste caso x, y & z, diciendo que éstos existen ∃,
Luego para continuar con nuestra afirmación diremos que éstos no son iguales entre ellos, pero son pertenecientes a un grupo en común que es w y ya para finalizar diremos que x, y & z  mantienen la misma propiedad con w

∃x∃y∃z(-x = y ∧ -y = z ∧ -z = x ∧∀w(Pw ↔ (w = x ∨ w = y ∨ w = z)))


Referencias:
www.logicinaction.org/docs/ch4.pdf

jueves, 6 de septiembre de 2012

Tarea 2 laboratorio: Transformada de Laplace

Para ésta entrada, se encargo realizar un problema el cuál consistía en sacar la Transformada de Laplace del siguiente problema:


Procedimiento:
Para realizar el problema propuesto, lo que se realizó fue separarla y una vez teniendo sus resultados, multiplicarlos.


Procesimiento primero:


Procedimiento segundo:


Así que teniendo los resultados de éstos, nos dará:


Referencias:
http://html.rincondelvago.com/transformada-de-laplace.html
Ayuda Avendaño


martes, 4 de septiembre de 2012

Controladores Industriales (puntos extra)

Para ésta entrada veremos algunos tipos de controladores, pero antes un controlador lo ocupamos en automatización donde comparamos el valor de salida de la planta(nuestro sistema) con el valor deseado, determinando su desviación(podríamos mencionarlo como error) y produciendo una señal de control que reduce ésta desviación. 


Expresándolo un poco más sencillo es donde buscamos mantener regulados determinados valores deseados, para garantizar la seguridad y estabilidad de la planta o sistema. 
Un ejemplo que podríamos mencionar es el sistemas de los minisplits, donde nosotros damos la temperatura esperada y ésta buscará que la habitación llegue a ella.

Para ésto se requiere del acoplamiento, que es un mecánismo de trasmición y de medición (transmisor/sensor), que emplearemos como acción correctiva(control)

Los tipos de controladores que veremos son los siguientes:
  • De dos posiciones o controladores on-off
  • Control proporcional integral.
  • Control proporcional derivativos.
  • Control proporcional integral-derivativo.

Diferencias y ejemplos de los diferentes controladores:

Controladores on-off: Éste sistema como su nombre lo indica sólo tiene dos posiciones fijas y lo podemos encontrar fácilmente en aquellos sistemas donde empleen una acción booleana, el encendido y el apagado. Éste tipo de controlador es sencillo y bárato, así que es muy usado tanto en la industria como dómesticos.

Ejemplo:
Algunos ejemplos a mencionar, podrían ser el encendido y apagado de un sistema, luces, controladores de abrir y cerrar válvulas, entre otras.


Control proporcional integral (PI): A éste tipo de control a la salida se le suma la acción integral, que la corrige tomando en cuenta la magnitud del error(retroalimentación) y el tiempo que este ha permanecido en el. Para ello se le programa al control una constante(que nosotros la tomaremos como I), donde I es la cantidad de veces que aumenta la acción proporcional por segundo. La salida se corrige en una cantidad equivalente a la integral del error multiplicada por I. O dicho en otras palabras, cada error producido en cada segundo, lo vamos agregando en una variable y una vez que el sistema sobrepasa determinado umbral, en ésta le vamos ir reduciendo los valores guardados para que el sistema se mantenga estable.

Ejemplo:
Un ejemplo a mencionar, podría ser el sistema de enfriado de los refrigeradores que llevan los trailers que transportan productos, donden necesitan estar en una determinada temperatura para que se conserven.Éste tipo de controlador como ya se mencionó , buscará que al pasar determinado umbral irlo regulando.


Control proporcional derivativo (PD): A éste tipo de control, le agregamos la capacidad de considerar también la velocidad de la variable en el tiempo. Éste tipo de control nos ayuda adelantar la acción de control del mando de salida para obtener así un una planta más estable. 

Ejemplo:
Un ejemplo a mencionar, podría ser en sistemas de regulación de calderas, donde buscaremos adelantar nuestro valor(temperatura) para regularlo, por ejemplo cuando éste va subiendo o bajando rápidamente y ésta a punto de pasar determinado umbral(valor esperado) en un determinado tiempo, lo que haremos es subir o bajar los calefactores, para estabilizar su temperatura.

Control proporcional integral-derivativo (PID): Este tipo de control como su nombre lo dice es la combinación de los dos anteriores mencionados, la ventaja de éste es que se busca lo óptimo, ya sea en PI o PD y la mala es que encontrar el óptimo puede darnos un proceso largo, ya que solo un conjunto de éstos valores lodará. Éste tipo de control es muy usado para manejar o controlar sistemas de presion, flujo, fuerza, velocidad(empleados en la química en su mayoría).

Ejemplo:
Unos de los ejemplos o aplicaciones más prácticas son los reguladores de velocidad en los cruceros, reguladores de presion en un determinado tanque, satélite, naves espaciales o aviones, donde en éstos últimos se busca regular la presión atmosférica.


A continuación les dejo unas gráficas donde muestra el comportamiento de diferentes controladores, donde podemos notar que en el proporcional integral, se muestra más inéstable y la proporcional integral-derivativa, se encuentra más estable.


Referencia:
http://es.wikipedia.org/wiki/Proporcional_integral_derivativo
www.scribd.com/doc/37267444/Tutorial-Control-PI
http://www.scribd.com/doc/73745129/17/CONTROL-PROPORCIONAL-INTEGRAL-PI
http://www.scribd.com/doc/17702998/Tipos-de-Controladores
http://kush-tripathi.blogspot.mx/2009/12/control-system-is-device-or-set-of.html